手繋ぎの分類とハードウェア設計|握り返し可能な分布触覚5指ハンド
人同士の手繋ぎを画像調査によって分類し、代表的な6形態すべてを物理的に実現できるハンドの寸法・可動域を設計。32個の分布触覚センサで接触状態を検知し、自律的に握り返します。
1 min read
人同士の手繋ぎを画像調査によって分類し、代表的な6形態すべてを物理的に実現できるハンドの寸法・可動域を設計。32個の分布触覚センサで接触状態を検知し、自律的に握り返します。
アームから分離して自律的に活動する「手型ロボット」が、支持・移動、把持、表現という複数機能を指や掌にどう配分できるかを体系的に分類・検証した研究です。
umoruは、人がロボットに”埋もれる”ことで、物理的・心理的な一体感を与える体験をコンセプトとしたハグロボットです。 このプロジェクトでは、人をやさしく高密着で抱きしめるためのロボットアームの開発を担当しました。 研究背景 本研究では、柔らかさの調整や接触検知が可能な空気外装を採用しています。 しかし、従来のハグロボットアームには汎用的な動作との間に次の2 …
分布触覚五指ハンドに4自由度の着脱可能ロボットアームを組み合わせ、壁や机に吸着して人と自発的に触れ合うロボットシステム。展示を通した印象評価まで行った修士論文の研究です。
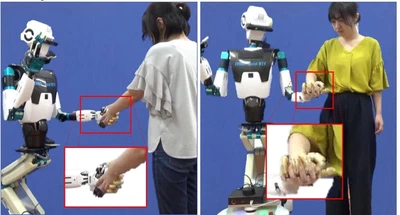
柔軟な外皮と各指リンクの力覚センサを備え、人と握り返し合える五本指ロボットハンドの開発。手繋ぎインタラクションに向けたハードウェア・センシング研究です。
指側面の近接覚・力覚センサから人の握り方をリアルタイムに推定し、「貝殻繋ぎ」「握手」を自動的に切り替えて手を繋ぐ五指ロボットハンドの開発です。
研究背景 手繋ぎには、安心感を与える心理的な役割と、直感的に指示ができる実用的な役割があります。また、状況に応じて双方が主導権を握れる(対称的な操作が可能である)という利点もあります。 そこで本研究では、この手繋ぎの特性を活かし、次の2つのフェーズからなる案内ロボットシステムを提案します。 人間による場所教示: 人間がロボットの手を引いて先導し、経路と場所の …